과제
여러 무인이동체가 촬영한 영상과 태그 정보의 실시간 지상 수집·분석 필요
고정형 CCTV는 촬영 각도와 범위가 제한적이지만 무인비행체는 3차원 공간에서 넓은 지역을 촬영할 수 있어 객체탐지에 유리합니다. 한국항공우주연구원은 여러 무인이동체의 카메라 영상을 수집해 지상에서 분석하고, 임무장비의 태그 정보와 AI 기반 객체탐지까지 연결할 수 있는 시스템을 필요로 했습니다. 고정 통신 인프라에 의존하지 않는 별도 통신환경도 함께 요구됐습니다.
다수 무인이동체 영상·비행 데이터 분석 환경 구축
한국항공우주연구원은 항공기, 인공위성, 우주발사체와 무인이동체 등 항공우주 분야의 연구개발을 수행하는 국가 전문연구기관입니다. 무인이동체 분야에서는 공중·지상·해상 기체가 직접 통신하며 협력하고, 자율지능형 군집운용을 통해 사람이 개입하지 않아도 임무를 수행하는 기술을 연구하고 있습니다.
고정형 CCTV는 촬영 각도와 범위가 제한적이지만 무인비행체는 3차원 공간에서 넓은 지역을 촬영할 수 있어 객체탐지에 유리합니다. 한국항공우주연구원은 여러 무인이동체의 카메라 영상을 수집해 지상에서 분석하고, 임무장비의 태그 정보와 AI 기반 객체탐지까지 연결할 수 있는 시스템을 필요로 했습니다. 고정 통신 인프라에 의존하지 않는 별도 통신환경도 함께 요구됐습니다.
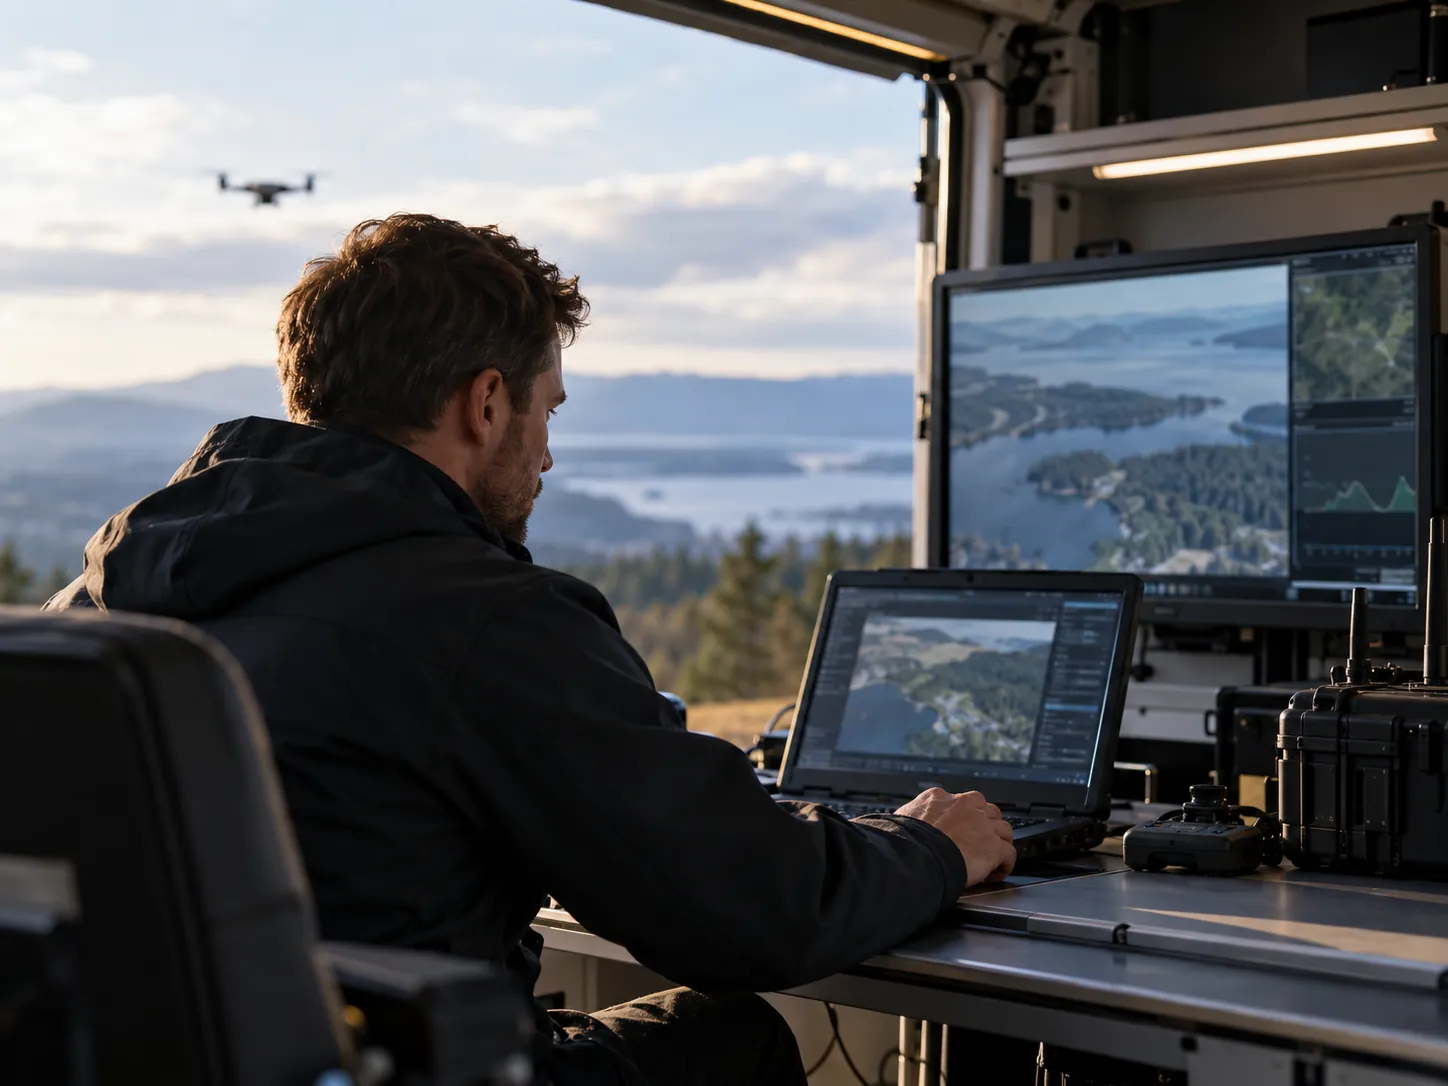
싱크테크노는 기체에서 영상과 비행 데이터를 비행 한 번(소티) 단위로 기록·회수하고, 지상에서 지도 기반 관제와 분석, AI 객체탐지까지 한 환경에서 이어지도록 구축했습니다.
영상과 위치·자세·짐벌 정보를 함께 기록하고 시각을 맞춰 프레임마다 위치를 붙였습니다. 통신이 어려운 현장에서 USB로 가져온 데이터도 같은 방식으로 처리하도록 했습니다.
서로 다른 카메라와 짐벌을 한 소프트웨어로 운용하고, EO/IR 전환과 줌, 좌표 지향, 표적 추적을 지상에서 제어하도록 했습니다.
촬영 위치와 범위를 지도에서 검색하고, 여러 비행의 영상으로 정사지도를 만들어 GeoTIFF·KMZ로 내보내도록 했습니다.
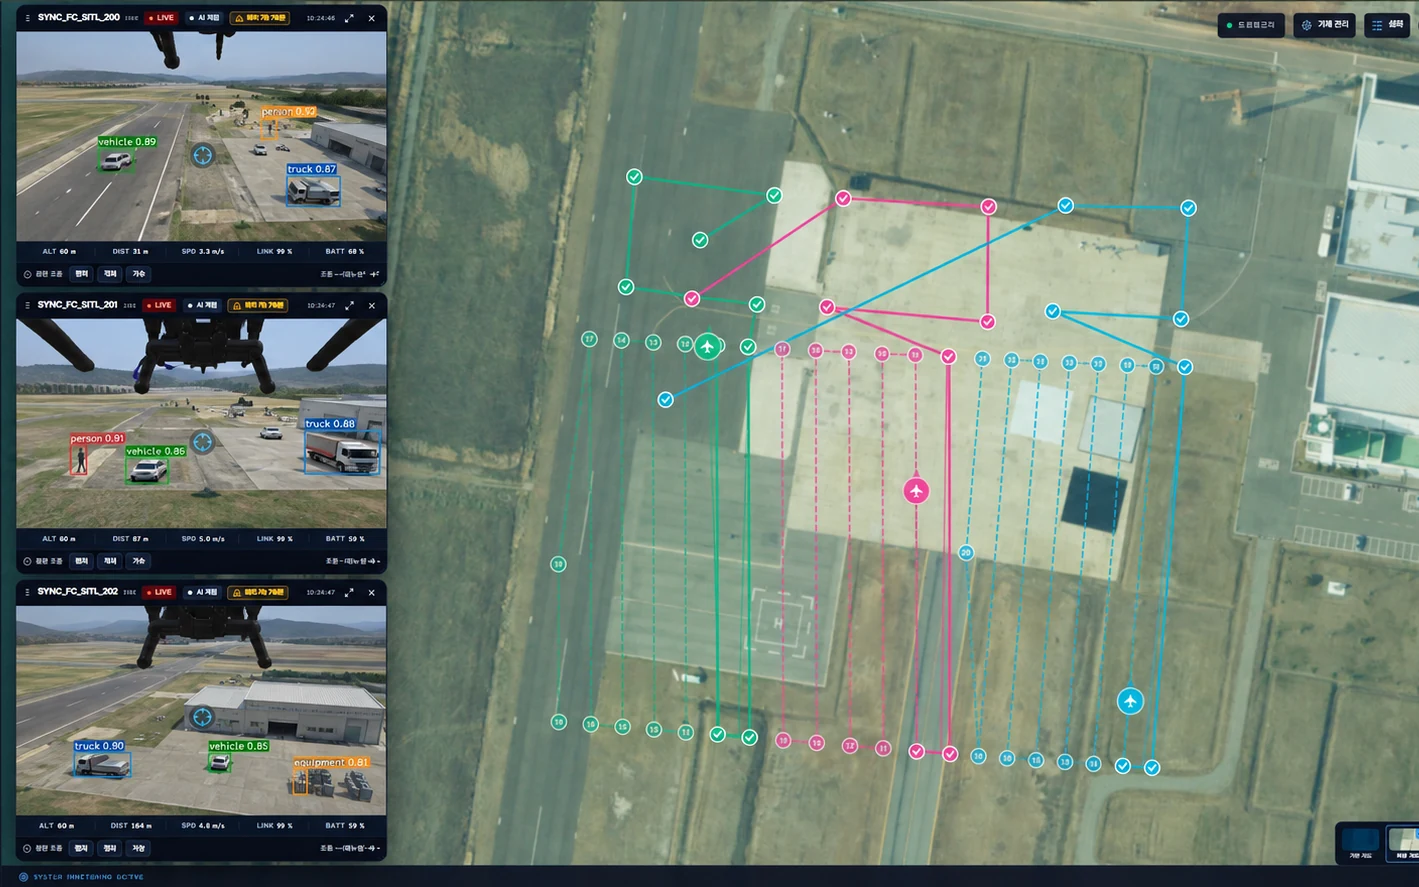
Object Detection 모델로 영상 속 객체를 찾고, 촬영 정보를 이용해 지도 위 위치를 추정하도록 했습니다. 결과는 JSON·GeoJSON으로 내보낼 수 있게 했습니다.
기체별 위치, 고도, 속도와 짐벌 상태를 확인하고 최대 3대의 라이브 영상을 봅니다. 여러 기체를 골라 한 번에 녹화할 수 있습니다.
지도에서 이동경로와 촬영범위를 표시하고, 여러 비행의 영상을 같은 시간축에서 함께 재생합니다.
영상, 이미지, 소티와 궤적 데이터를 저장·검색·다운로드하고 ROS2·MAVLink 기반의 기체 채널과 지상 시스템을 연결합니다.
라이브 영상에서 표적을 지정하면 짐벌이 따라가고, 표적의 상태와 위치를 목록으로 관리합니다.
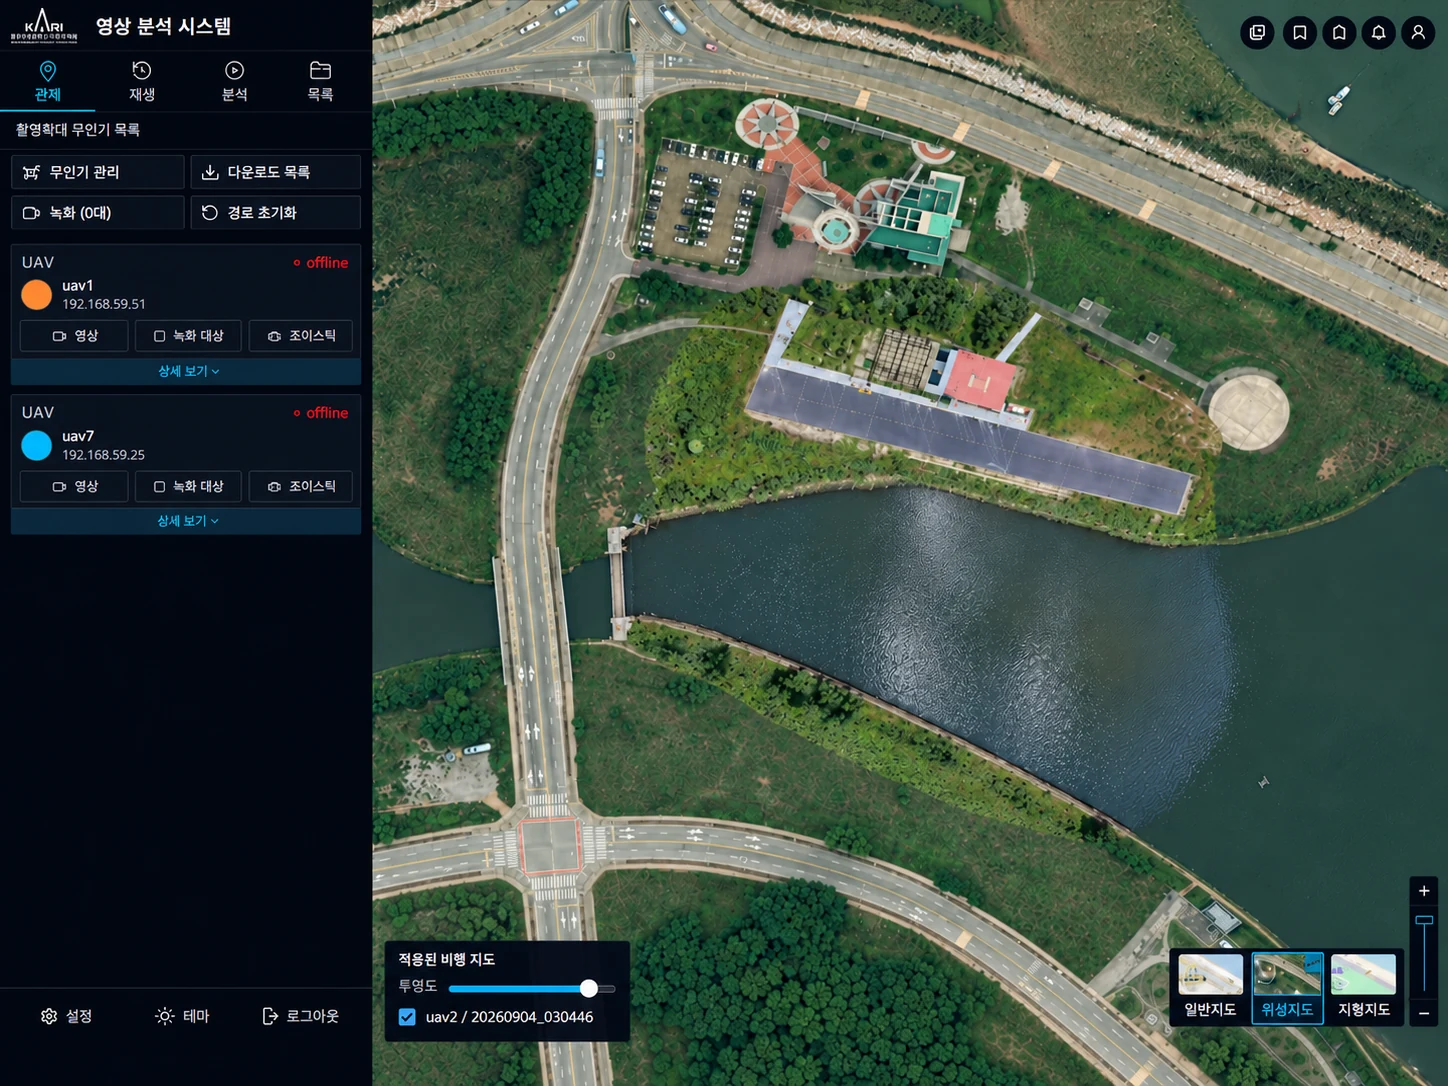
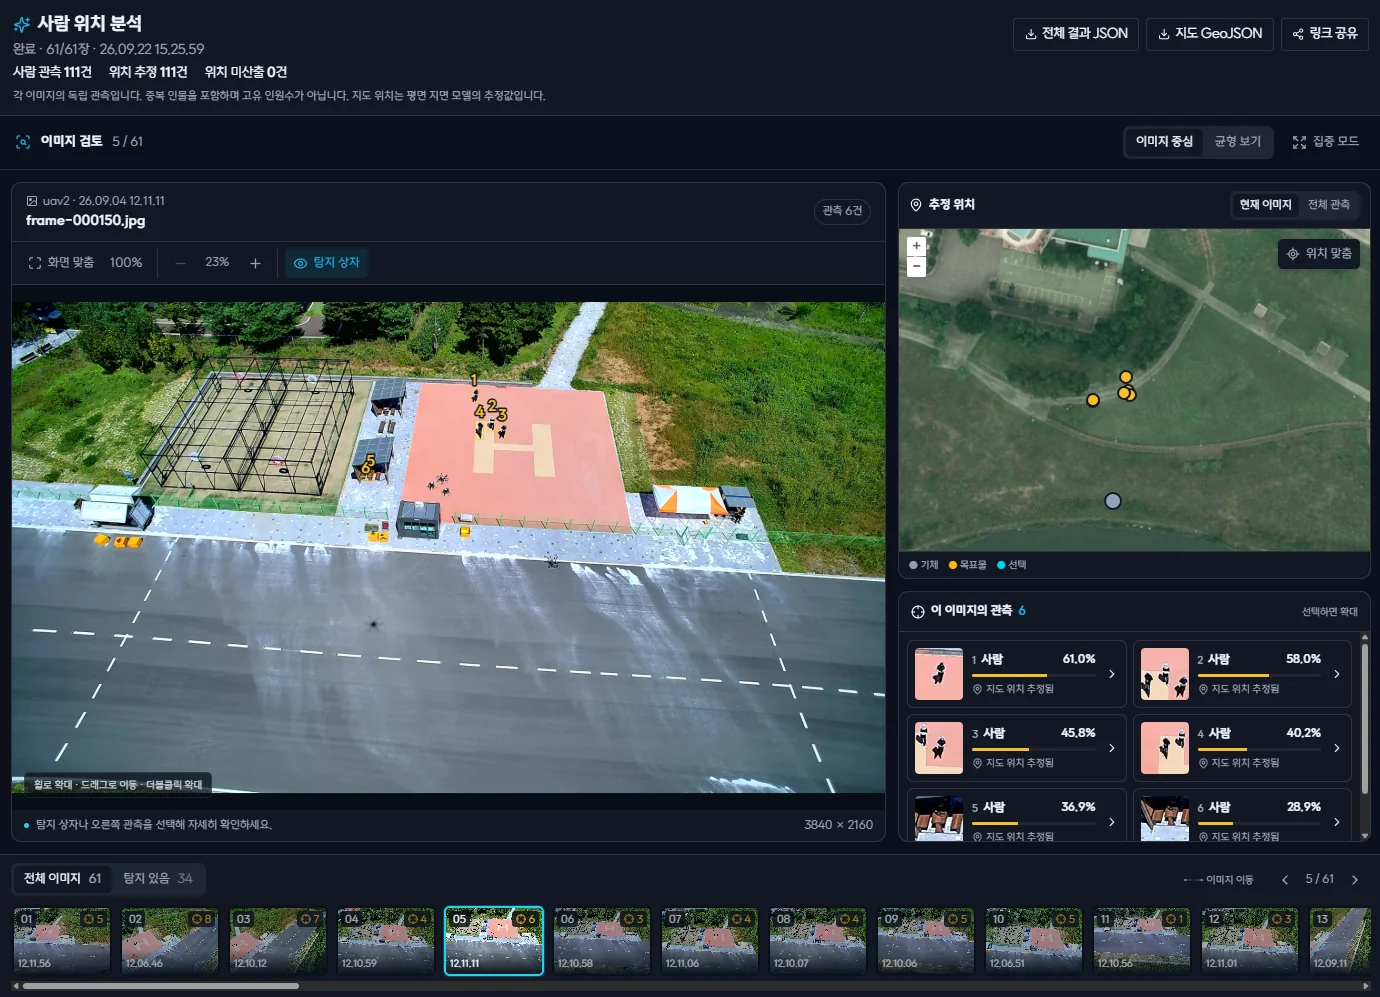
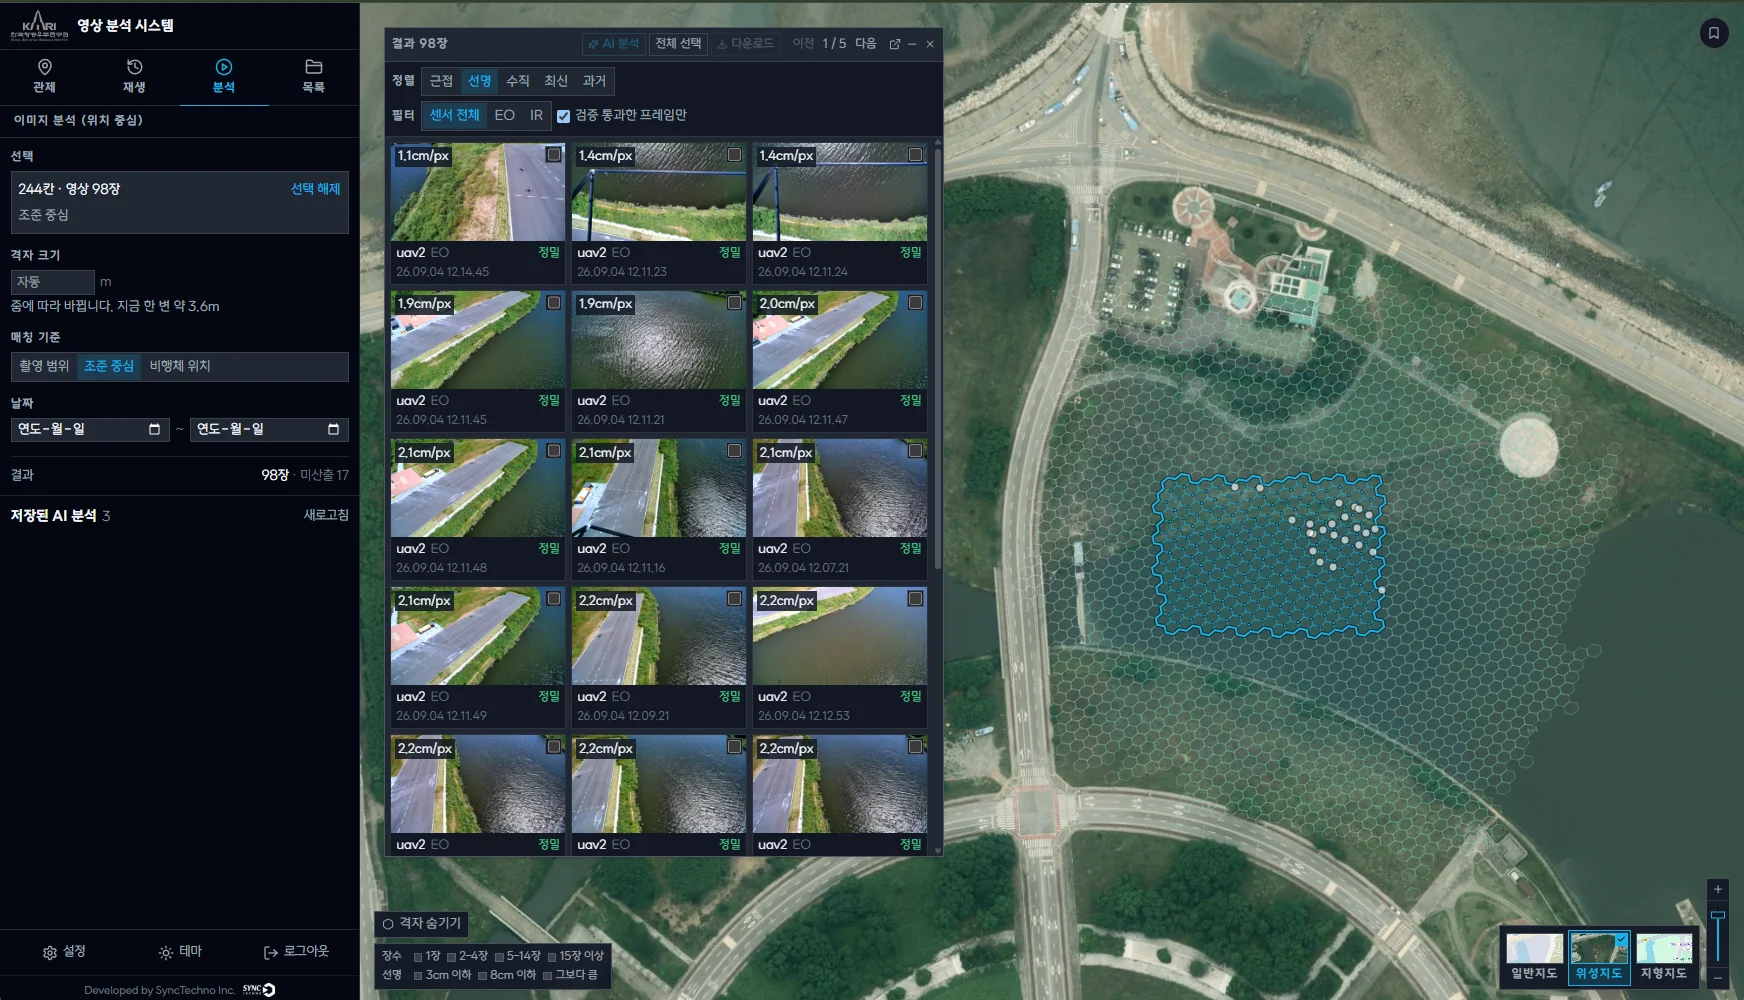
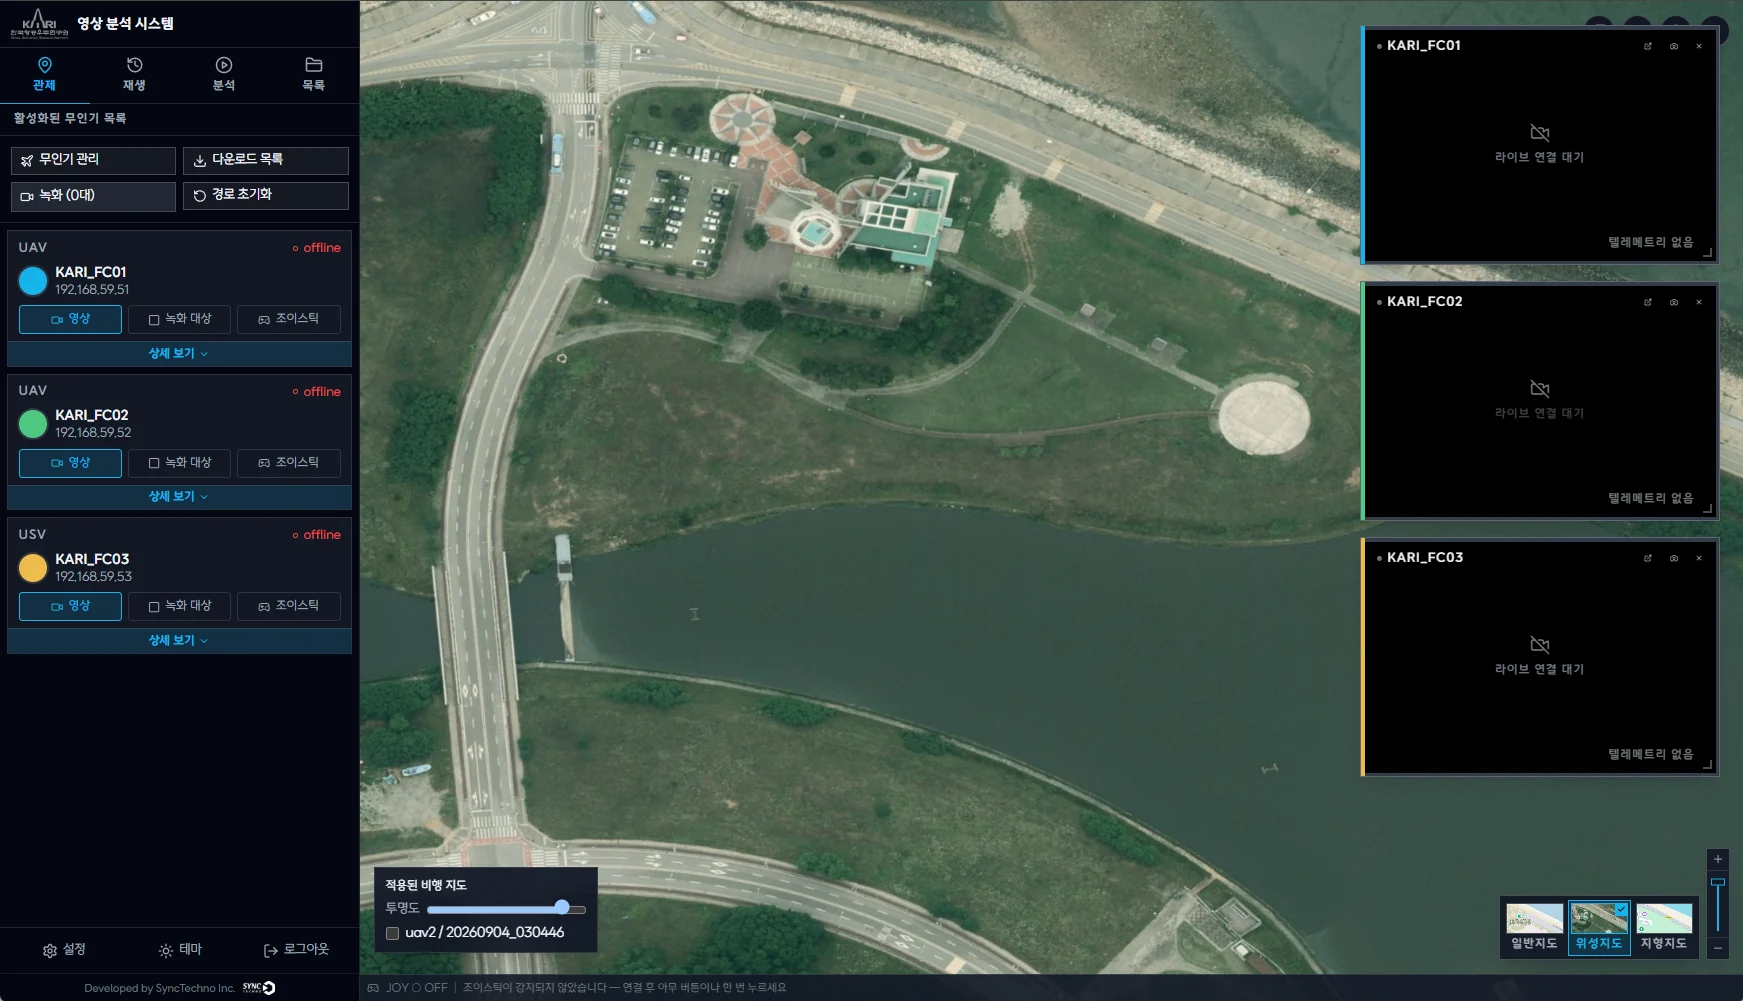
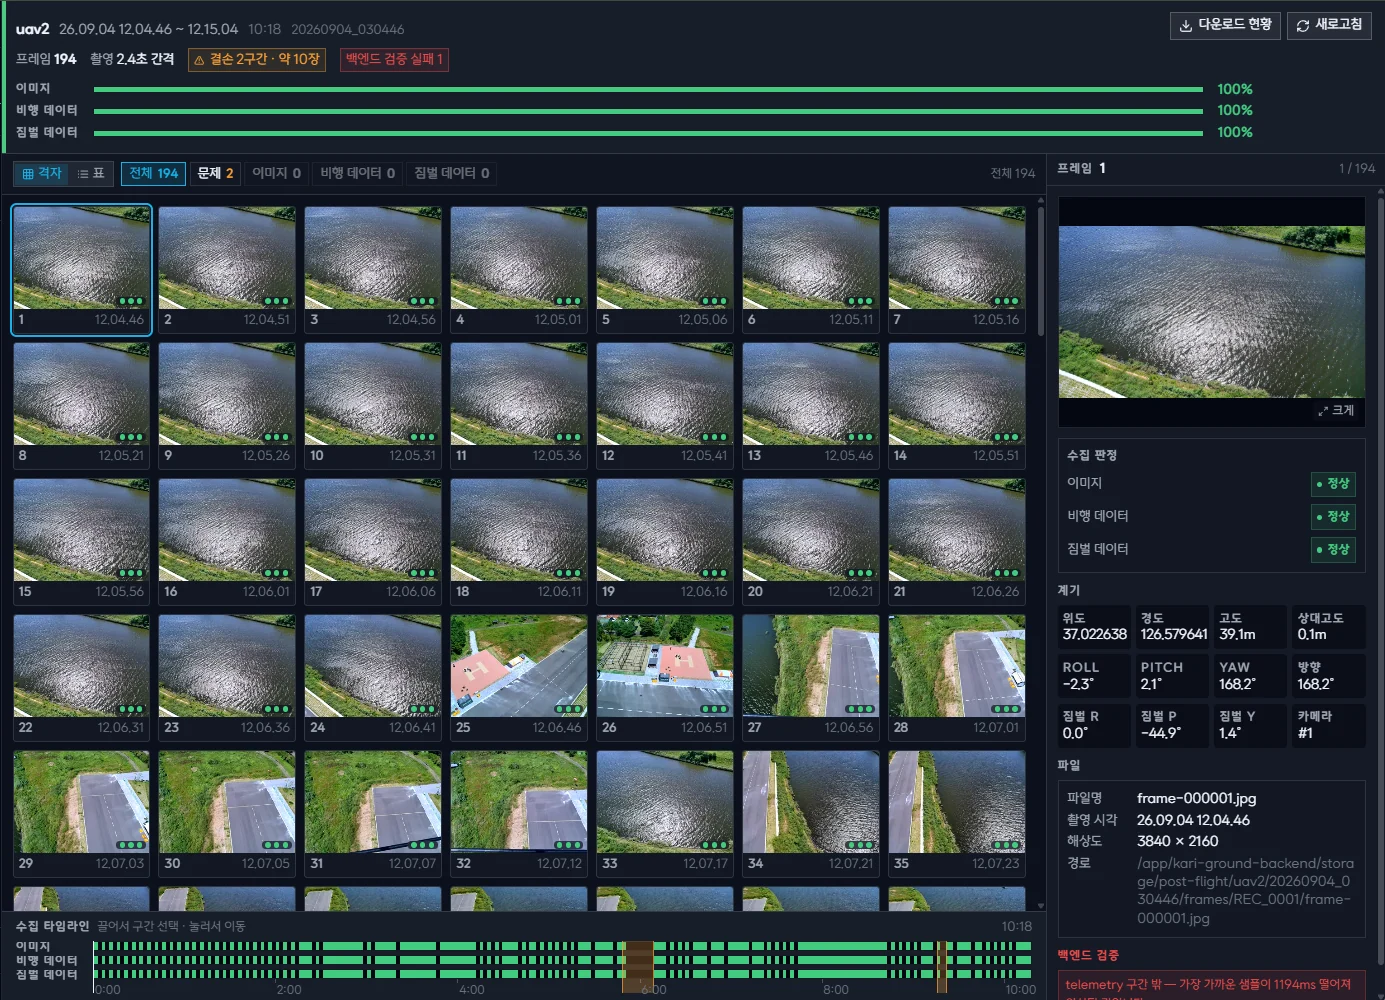
싱크테크노는 비행 단위로 영상과 위치·시간·짐벌 데이터를 기록·동기화하고, 이를 GIS 기반 관제·정사지도 생성·AI 객체탐지 및 위치 추정 기능과 연계했습니다. 수집 자료를 조회·재생·분석하고 후속 시스템에서 활용할 수 있는 환경을 구축했습니다.