DX-Sky GCS와 기체 탑재 소프트웨어를 고객의 기체·업무 환경에 연동해 임무 계획부터 관제와 비행 기록 관리까지 일관된 운용 체계를 구축합니다.
기체와 임무 환경마다 필요한 관제·연동 기능이 다릅니다. 고객이 사용하는 비행제어장치와 임무장비, 기존 운영 시스템을 확인한 뒤 DX-Sky GCS 및 탑재 소프트웨어를 연동하고 필요한 기능을 개발합니다.
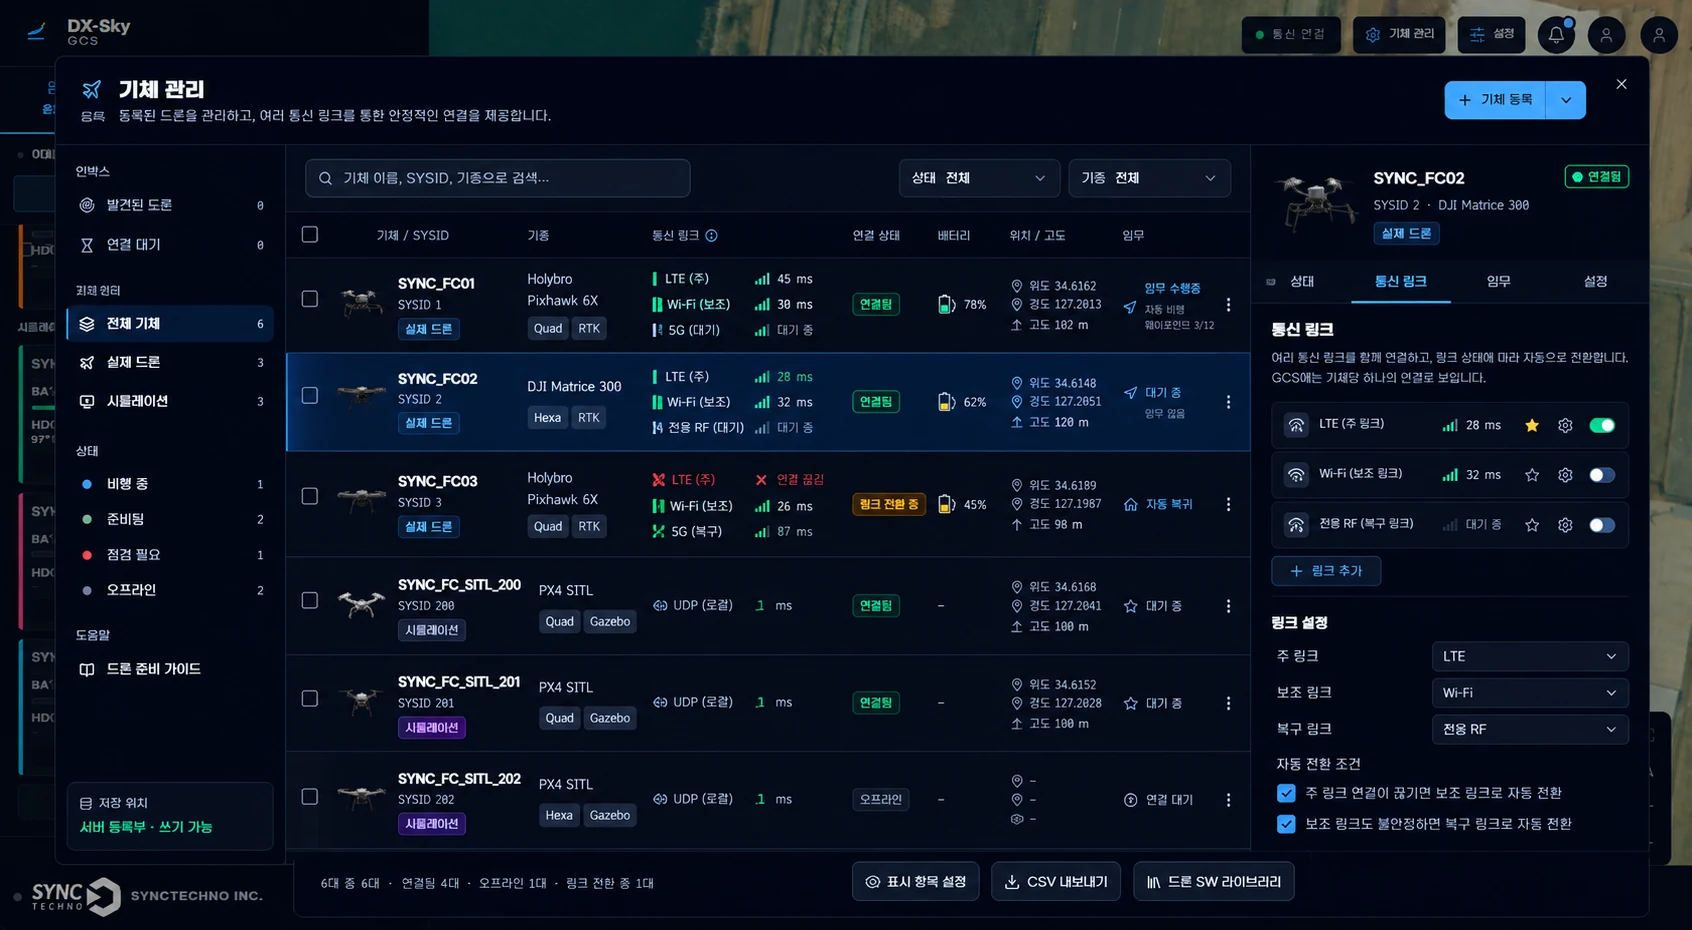
보유한 기체의 탑재 컴퓨터에 탑재 소프트웨어를 연동하면, 기체 등록과 페어링, 현장별 설정까지 GCS에서 진행합니다. 기체마다 따로 접속해 설정하지 않아도 되고, 장비를 전면 교체하지 않고 활용 가능한 자산을 중심으로 구성합니다. 탑재 소프트웨어 DX-Sky Drone은 기체의 탑재 컴퓨터(컴패니언 컴퓨터)에서 통신·영상·비행기록과 AI 추론을 처리하도록 설계했습니다.
비행 전에는 기지국과 신호 정보를 바탕으로 예상 경로의 통신 품질을 확인하고, LTE와 Wi-Fi 등 여러 링크를 함께 연결해 둡니다. 비행 중에는 링크 상태에 따라 자동으로 전환되어, 운용자는 연결 상태보다 임무에 집중할 수 있습니다.
싱크테크노는 다중 무인비행체 지상통제시스템, 영상·비행 데이터 연계, 통신 품질 기반 하늘길 등 다양한 무인비행체 과제를 여러 고객사와 수행하며 개발해 왔습니다. 이 경험을 바탕으로 DX-Sky에 고객사가 원하는 기능을 추가하고, 운용에 필요한 맞춤 개발을 제공합니다.
현장의 요구를 먼저 듣고, 필요한 개발 범위를 함께 정합니다. 예를 들어 다음과 같은 개발이 가능합니다.
관제센터, 사무실, 정비환경, 비행현장에서 각각 사용하던 기능을 업무 역할에 맞게 나눠 하나의 지상통제시스템(GCS) 환경으로 연결합니다.
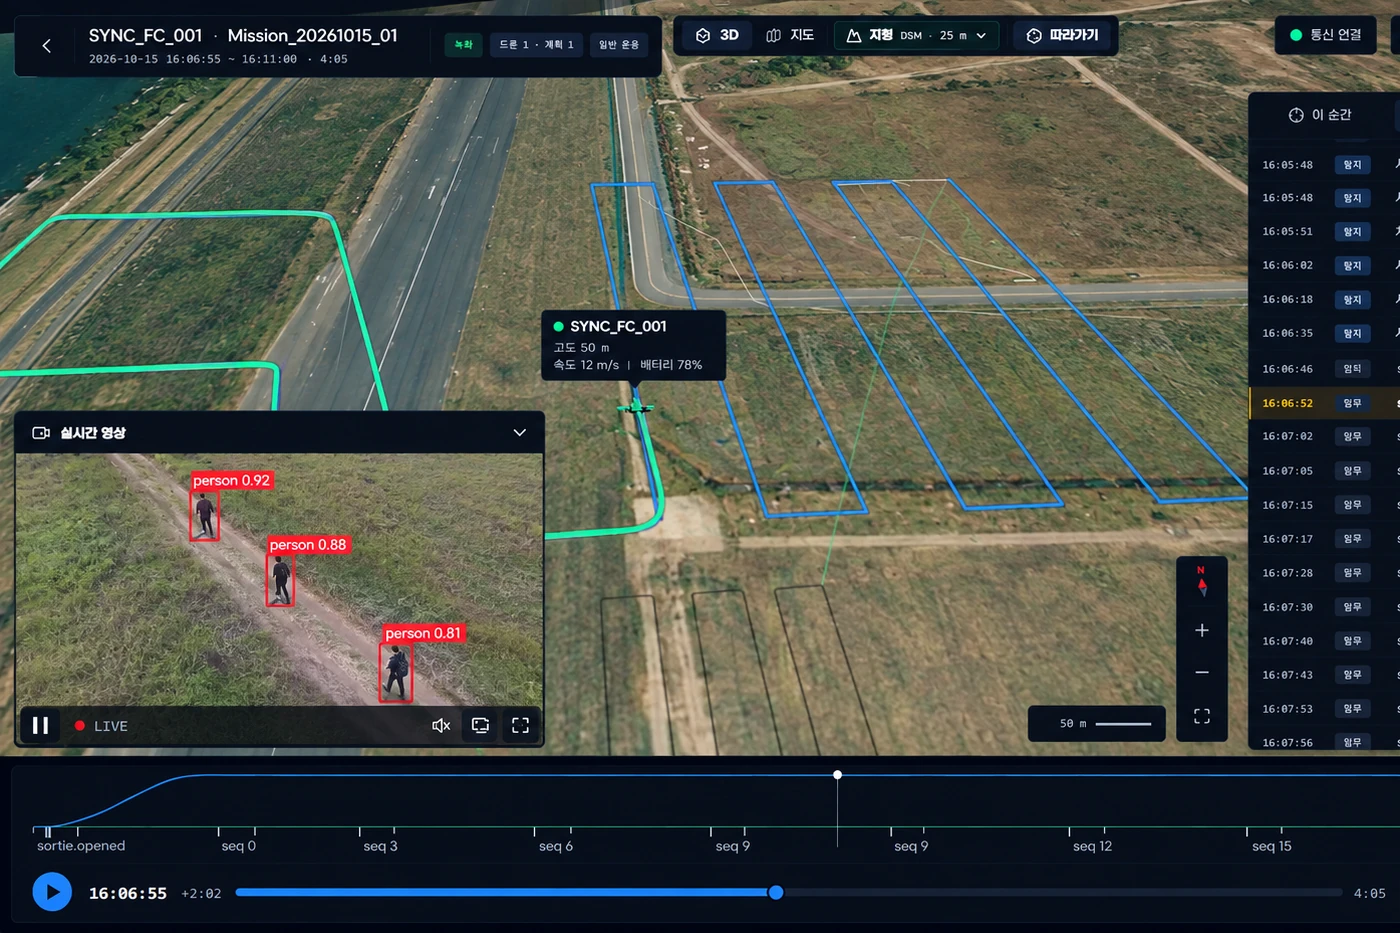
시험한 임무를 그대로 계획하고, 여러 기체를 한 지도에서 관제합니다. 기체 관제, 임무 계획, 영상관제, 비행제어, 기체관리 기능을 프로젝트 요구사항에 맞게 구성할 수 있습니다.
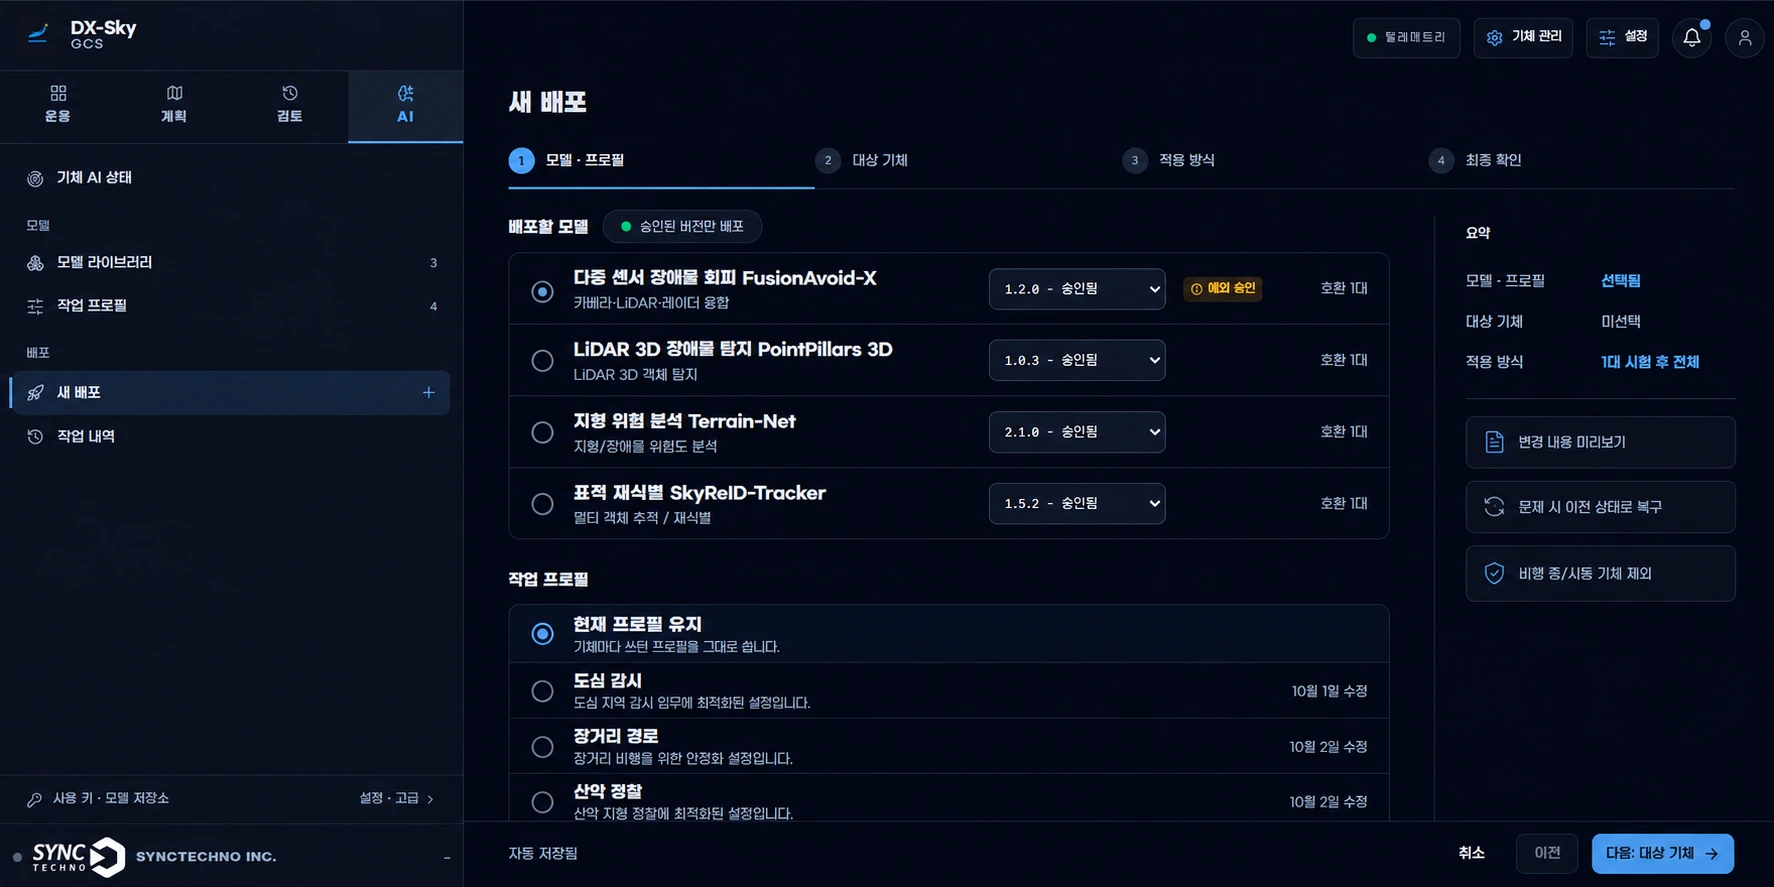
AI 모델과 기체 설정, 탑재 소프트웨어 업데이트를 GCS에서 대상 기체를 골라 원격으로 배포합니다. 변경 내용을 미리 확인하고 승인한 뒤, 1대를 먼저 적용해 확인하고 나머지에 적용합니다.
문제가 있으면 이전 상태로 되돌리고, 비행 중이거나 시동이 걸린 기체에는 적용하지 않아 현장에서 기체를 하나씩 만지지 않고도 안전하게 운용 환경을 갱신할 수 있습니다.
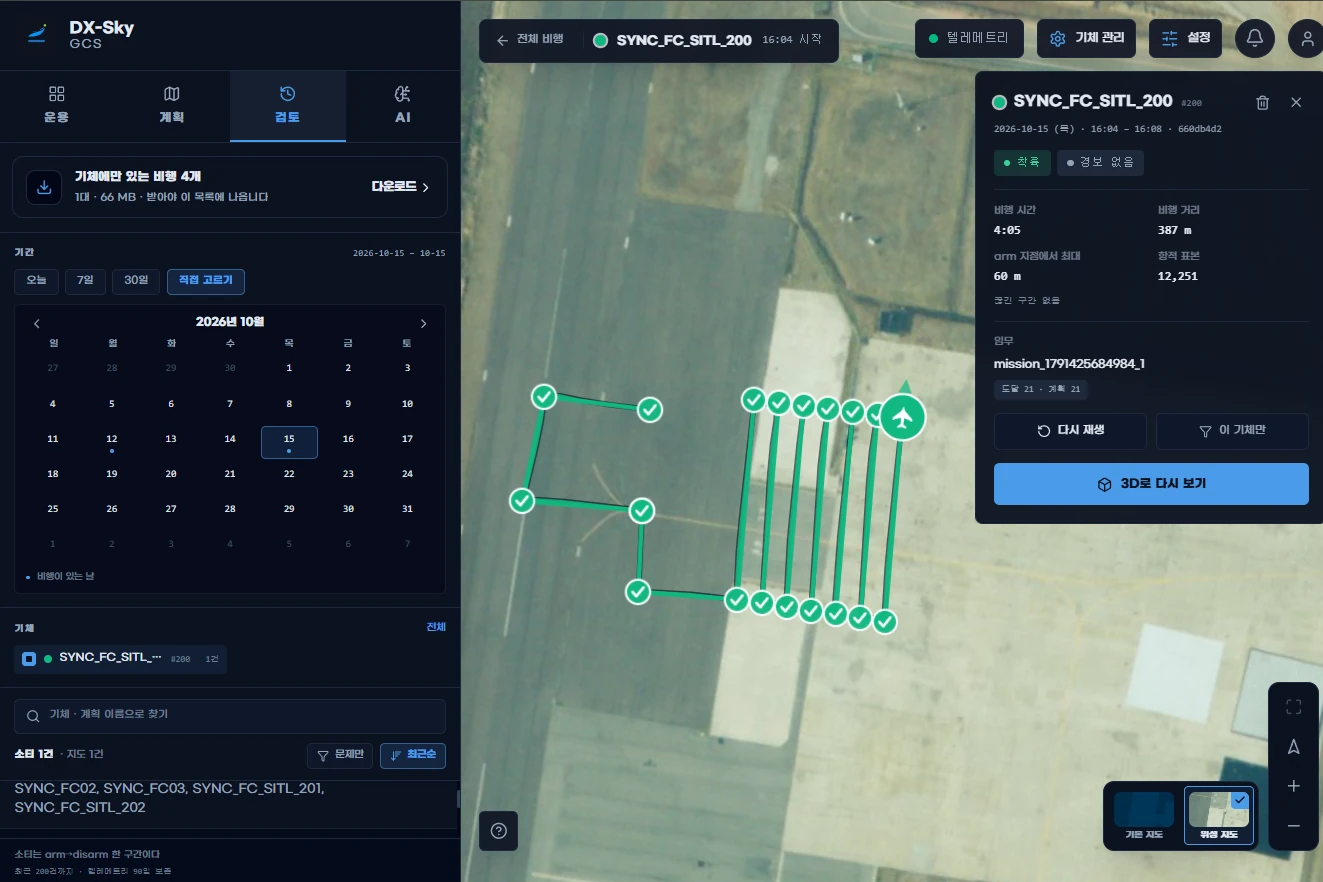
비행이 끝나면 비행 기록을 회수해 기간과 기체별로 조회하고, 지도 위에서 재생하거나 3D로 다시 볼 수 있습니다. 영상과 GPS, 시간, 기체 정보를 GIS 기반으로 함께 확인해 다음 임무에 반영합니다.
소방, 투척, 살포 등 특수임무는 웨이포인트와 임무 상태를 기준으로 절차를 관리하고, 비행 전후 점검 항목을 프로젝트의 실제 운영 절차에 맞게 체계화해 운영의 일관성을 높입니다.
비행 전비행승인, 풍속·기상, 주변 환경, 기체·임무장비, 전압·전류·배터리, 호버링 상태 등을 점검합니다.
비행 후배터리 상태, 기체 외관과 모터, 탑재 임무장비의 상태를 확인해 다음 운용을 준비합니다.
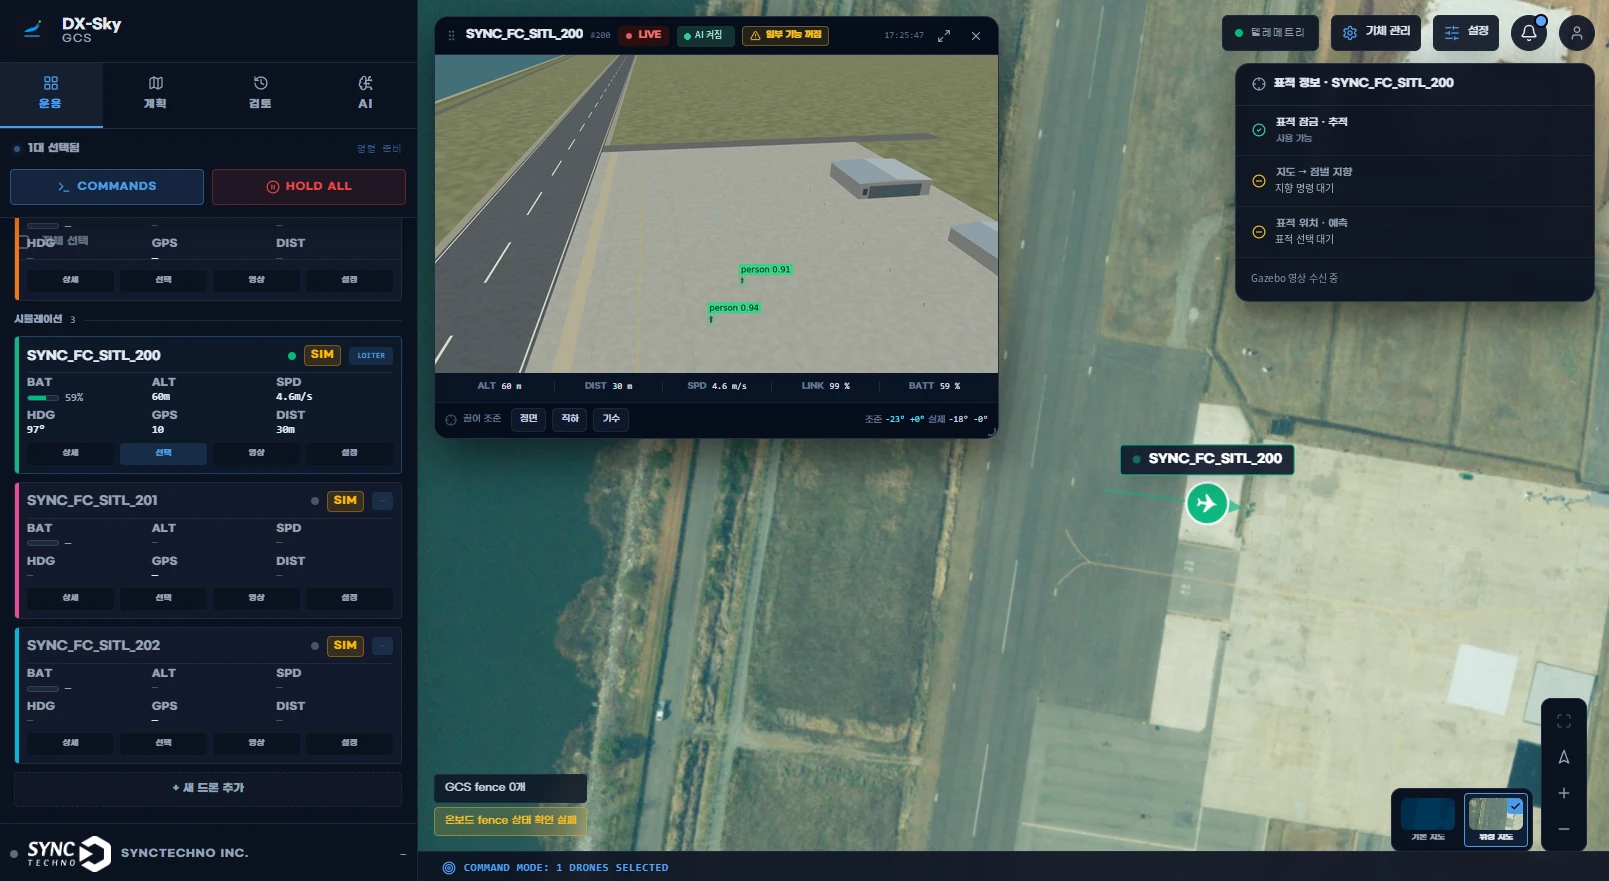
개발한 AI 모델과 임무를 별도의 시뮬레이션 소프트웨어나 배포 도구로 옮기지 않고, 실기를 운용하는 바로 그 GCS에서 시뮬레이션 기체로 먼저 시험합니다. 시험을 마친 모델은 승인 절차를 거쳐 같은 GCS에서 실기로 배포합니다.
시험하려는 현장이나 시설이 있다면 월드 파일로 올려 같은 환경에서 시험할 수 있어, 비행 전에 임무와 AI 탐지를 미리 확인할 수 있습니다.